Prazamana
Cargando
La celda robotizada 3 de H-GLASS tenía cuatro puntos de acceso de palés abiertos, ningún límite de seguridad externo y ninguna integración de PLC de seguridad — dejando al personal expuesto al robot, al palé y al transportador de rodillos desde cualquier lado de la celda. Esto es lo que encontramos — y la solución que diseñamos.
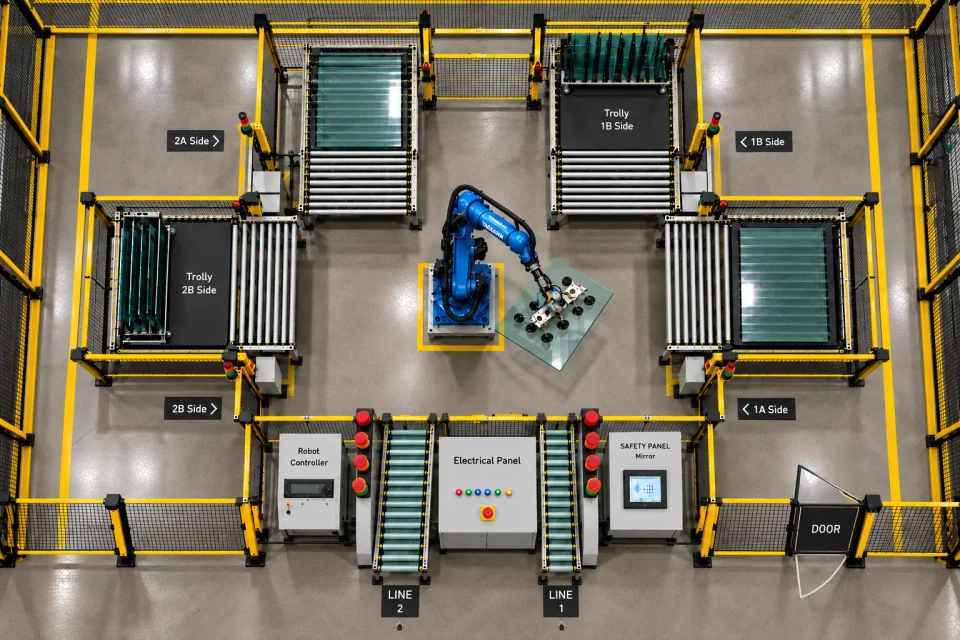
La celda combina un robot que maneja operaciones de recogida y colocación con movimiento de entrada/salida de palés a través de cuatro puntos de acceso — 1A, 1B, 2A y 2B — y un sistema de transportador de rodillos. Una revisión de peligros previa al proyecto recorrió la celda de extremo a extremo y encontró quince formas distintas en que una persona podía estar expuesta a un movimiento peligroso, desde acceso abierto en cualquiera de los cuatro lados hasta una ausencia completa de integración de PLC de seguridad. Cada modificación a continuación se implementó específicamente contra uno o más de estos hallazgos.
Peligros identificados15
Sistemas de seguridad integrados5
Un análisis de riesgos previo al proyecto encontró 15 formas distintas en que el personal podía estar expuesto a movimientos peligrosos.
En resumen, la instalación exponía al personal a
Movimiento incontrolado de robot & rodillos
Un movimiento inesperado o continuo del brazo robótico, el gripper y el transportador de rodillos podía golpear, atrapar o aplastar al personal que trabaja dentro o cerca de la celda.
Acceso abierto desde cuatro lados
Los puntos de acceso de palé 1A, 1B, 2A y 2B no estaban controlados en materia de seguridad, permitiendo que el personal — o una persona montada en el propio palé — entrara en el área peligrosa desde cualquier lado.
Control de seguridad incompleto
Sin detección de presencia, enclavamiento o parada de emergencia accesible, una condición peligrosa podía pasar desapercibida y no se podía garantizar una parada segura.
Los 15 riesgos en detalle
El brazo robótico se mueve a alta velocidad durante las operaciones de recogida y colocación. Un movimiento inesperado o incontrolado puede causar lesiones graves por impacto, colisión o aplastamiento.
La celda robotizada tenía cuatro puntos de acceso: 1A, 1B, 2A y 2B. El personal podía potencialmente entrar en el área de operación peligrosa del robot durante el funcionamiento de la máquina.
Durante la carga y descarga del palé, el personal podía entrar entre las secciones del transportador de rodillos. Esto podía resultar en atrapamiento, aplastamiento o lesión grave.
Una persona podía sentarse o pararse sobre el palé y entrar en la celda robotizada junto con el palé. Esto podía exponer a la persona directamente al robot en movimiento.
Una persona dentro de la celda podía ser golpeada por el brazo robótico, el gripper u otros mecanismos en movimiento. Esto podía resultar en un impacto severo, aplastamiento o lesión mortal.
Los rodillos en movimiento y los mecanismos del transportador podían crear peligros de atrapamiento, aplastamiento y puntos de pinzamiento. Las manos, los pies u otras partes del cuerpo podían quedar atrapados entre componentes en movimiento.
Los puntos de acceso 1A, 1B, 2A y 2B no estaban adecuadamente controlados en materia de seguridad. El personal podía acercarse o entrar en la zona peligrosa desde cualquiera de estos lados.
No se proporcionaron adecuadamente dispositivos de parada de emergencia en las ubicaciones de acceso requeridas. En una emergencia, la detención del robot y el transportador podía retrasarse por lo tanto.
Los puntos de acceso no estaban completamente enclavados con el circuito de seguridad del robot. El robot podía potencialmente continuar funcionando mientras un punto de acceso estaba abierto.
No había disponible una detección adecuada de la presencia del personal dentro del área peligrosa. Una persona podía permanecer dentro de la celda sin ser detectada antes del funcionamiento del robot.
El robot o el transportador podían arrancar inesperadamente después de un reinicio, restauración de energía o un comando de control. Esto podía resultar en un movimiento súbito y una lesión grave.
Existían puntos de pinzamiento y aplastamiento alrededor del robot, el gripper, el palé, los rodillos, los accesorios y los componentes mecánicos. El personal podía sufrir lesiones en manos, piernas o cuerpo.
El robot podía continuar su ciclo automático de recogida y colocación mientras una persona estaba dentro del área peligrosa. Esto creaba un riesgo significativo de colisión, atrapamiento o aplastamiento.
La intervención manual, la resolución de problemas o el mantenimiento dentro de la celda podían exponer al personal a un movimiento inesperado de la máquina. El aislamiento seguro y el acceso controlado no estaban adecuadamente integrados.
La celda no tenía una integración de seguridad completa que cubriera protección, control de acceso, paradas de emergencia, enclavamiento y protección del personal. Esto resultó en un alto riesgo de accidentes graves o mortales.
En general, los peligros de la celda robotizada 3 de H-GLASS se abordaron integrando cortinas fotoeléctricas externas y espejos alrededor de los cuatro lados de acceso de palé, enclavamiento de seguridad de palé/rodillos, un PLC de seguridad con retroalimentación completa de señal y comunicación con la máquina, monitoreo de parada de emergencia y puerta, y lógica de reinicio y prevención de reinicio — separando al personal del robot, el palé y el área operativa de los rodillos en cada lado de la celda.
Cuéntenos sobre su celda o línea y la analizaremos de la misma manera — riesgo por riesgo.