Prazamana
Chargement
La cellule robotisée H-GLASS 3 avait quatre points d'accès de palettes ouverts, aucune limite de sécurité externe et aucune intégration d'automate de sécurité — laissant le personnel exposé au robot, à la palette et au convoyeur à rouleaux depuis n'importe quel côté de la cellule. Voici ce que nous avons trouvé — et la solution que nous avons conçue.
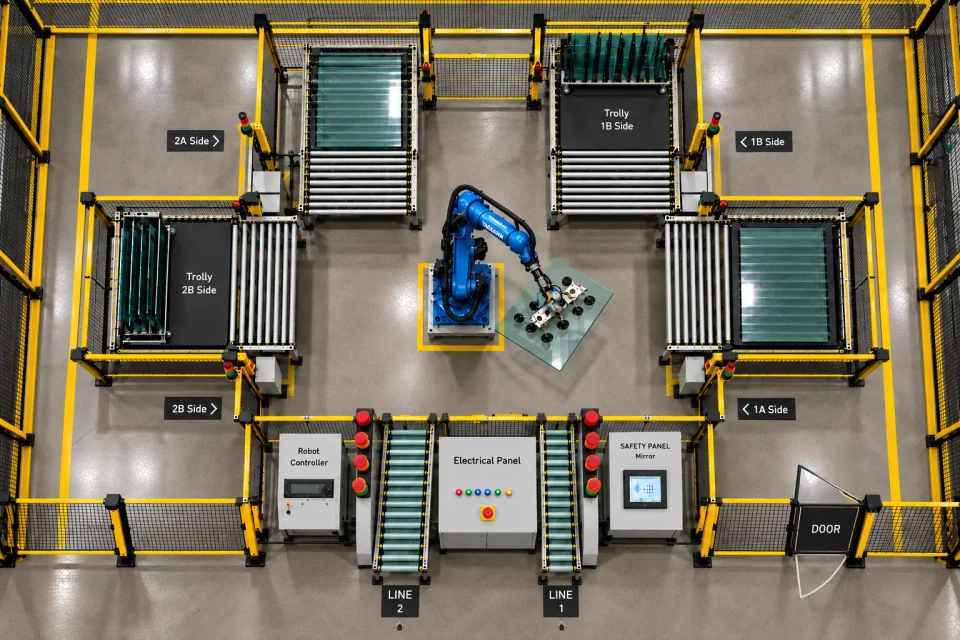
La cellule associe un robot gérant les opérations de prélèvement-dépôt avec un mouvement d'entrée/sortie de palette à travers quatre points d'accès — 1A, 1B, 2A et 2B — et un système de convoyeur à rouleaux. Un examen des dangers préalable au projet a parcouru la cellule de bout en bout et trouvé quinze façons distinctes qu'une personne pouvait être exposée à un mouvement dangereux, d'un accès ouvert sur l'un des quatre côtés à une absence totale d'intégration d'automate de sécurité. Chaque modification ci-dessous a été mise en œuvre spécifiquement en réponse à l'un ou plusieurs de ces constats.
Dangers identifiés15
Systèmes de sécurité intégrés5
Une analyse des risques de l'installation avant le projet a identifié 15 façons distinctes pour le personnel d'être exposé à des mouvements dangereux.
En résumé, l'installation exposait le personnel à
Mouvement incontrôlé du robot & des rouleaux
Un mouvement inattendu ou continu du bras robotisé, du préhenseur et du convoyeur à rouleaux pouvait frapper, piéger ou écraser le personnel travaillant dans ou près de la cellule.
Accès ouvert depuis quatre côtés
Les points d'accès de palette 1A, 1B, 2A et 2B n'étaient pas contrôlés en matière de sécurité, permettant au personnel — ou à une personne montée sur la palette elle-même — d'entrer dans la zone dangereuse depuis n'importe quel côté.
Contrôle de sécurité incomplet
Sans détection de présence, verrouillage ou arrêt d'urgence accessible, une condition dangereuse pouvait passer inaperçue et un arrêt sûr ne pouvait être garanti.
Les 15 dangers en détail
Le bras robotisé se déplace à grande vitesse pendant les opérations de prélèvement-dépôt. Un mouvement inattendu ou incontrôlé peut causer des blessures graves par impact, collision ou écrasement.
La cellule robotisée avait quatre points d'accès : 1A, 1B, 2A et 2B. Le personnel pouvait potentiellement entrer dans la zone de fonctionnement du robot dangereuse pendant le fonctionnement de la machine.
Pendant le chargement et le déchargement de la palette, le personnel pouvait entrer entre les sections du convoyeur à rouleaux. Cela pouvait entraîner un piégeage, un écrasement ou une blessure grave.
Une personne pouvait s'asseoir ou se tenir debout sur la palette et entrer dans la cellule robotisée avec la palette. Cela pouvait exposer directement la personne au robot en mouvement.
Une personne à l'intérieur de la cellule pouvait être frappée par le bras robotisé, le préhenseur ou d'autres mécanismes mobiles. Cela pouvait entraîner un impact grave, un écrasement ou une blessure mortelle.
Les rouleaux et mécanismes de convoyage en mouvement pouvaient créer des dangers de piégeage, d'écrasement et de points de pincement. Les mains, les pieds ou d'autres parties du corps pouvaient se retrouver coincés entre des composants mobiles.
Les points d'accès 1A, 1B, 2A et 2B n'étaient pas suffisamment contrôlés en matière de sécurité. Le personnel pouvait s'approcher ou entrer dans la zone dangereuse depuis n'importe lequel de ces côtés.
Les dispositifs d'arrêt d'urgence n'étaient pas suffisamment fournis aux emplacements d'accès requis. En cas d'urgence, l'arrêt du robot et du convoyeur pouvait donc être retardé.
Les points d'accès n'étaient pas entièrement verrouillés avec le circuit de sécurité du robot. Le robot pouvait potentiellement continuer à fonctionner alors qu'un point d'accès était ouvert.
Une détection adéquate de la présence du personnel n'était pas disponible à l'intérieur de la zone dangereuse. Une personne pouvait rester à l'intérieur de la cellule sans être détectée avant le fonctionnement du robot.
Le robot ou le convoyeur pouvait démarrer de manière inattendue après une réinitialisation, une restauration de l'alimentation ou une commande de contrôle. Cela pouvait entraîner un mouvement soudain et une blessure grave.
Des points de pincement et d'écrasement existaient autour du robot, du préhenseur, de la palette, des rouleaux, des fixations et des composants mécaniques. Le personnel pouvait subir des blessures aux mains, aux jambes ou au corps.
Le robot pouvait continuer son cycle automatique de prélèvement-dépôt alors qu'une personne se trouvait dans la zone dangereuse. Cela créait un risque significatif de collision, de piégeage ou d'écrasement.
Une intervention manuelle, un dépannage ou une maintenance à l'intérieur de la cellule pouvait exposer le personnel à un mouvement de machine inattendu. L'isolation sûre et l'accès contrôlé n'étaient pas suffisamment intégrés.
La cellule n'avait pas d'intégration de sécurité complète couvrant la protection, le contrôle d'accès, les arrêts d'urgence, le verrouillage et la protection du personnel. Cela a entraîné un risque élevé d'accidents graves ou mortels.
Globalement, les dangers de la cellule robotisée H-GLASS 3 ont été traités en intégrant des rideaux lumineux externes et des miroirs autour des quatre côtés d'accès de palette, un verrouillage de sécurité palette/rouleaux, un automate de sécurité avec retour de signal complet et communication machine, une surveillance d'arrêt d'urgence et de porte, et une logique de réinitialisation et de prévention de redémarrage — séparant le personnel du robot, de la palette et de la zone de fonctionnement des rouleaux de chaque côté de la cellule.
Parlez-nous de votre cellule ou de votre ligne et nous l'analyserons de la même façon — danger par danger.