Prazamana
Wird geladen
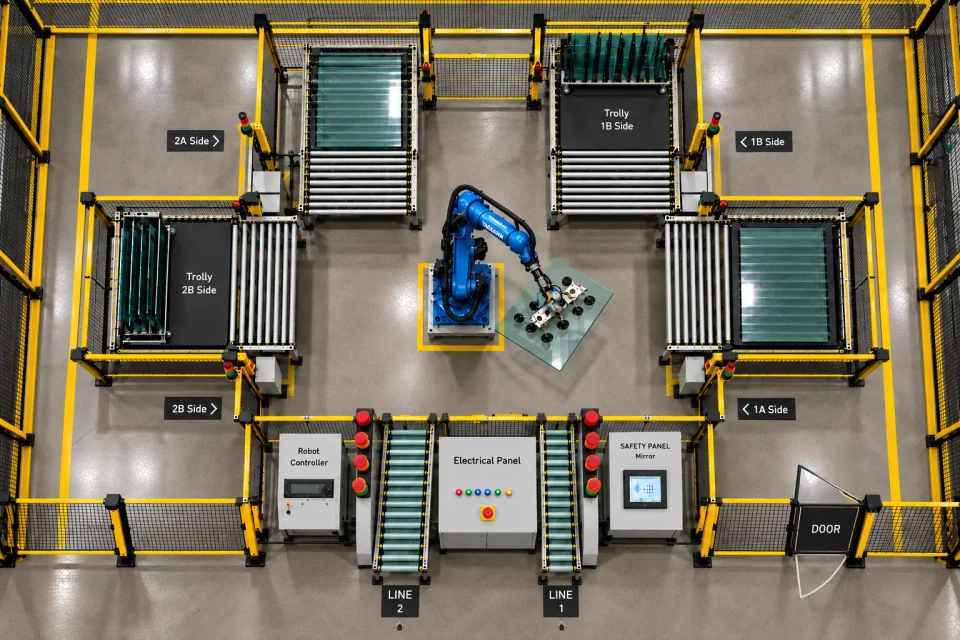
Die H-GLASS Roboterzelle 3 hatte vier offene Palettenzugangspunkte, keine externe Sicherheitsgrenze und keine Sicherheits-SPS-Integration — wodurch Personal von jeder Seite der Zelle dem Roboter, der Palette und dem Rollenförderer ausgesetzt war. Hier ist, was wir gefunden haben — und die Lösung, die wir entwickelt haben.
Die Zelle kombiniert einen Roboter, der Pick-and-Place-Vorgänge mit Palettenein- und -ausfahrbewegung über vier Zugangspunkte — 1A, 1B, 2A und 2B — und ein Rollenfördersystem übernimmt. Eine Gefährdungsprüfung vor Projektbeginn durchlief die Zelle Ende zu Ende und fand fünfzehn verschiedene Möglichkeiten, wie eine Person gefährlichen Bewegungen ausgesetzt sein konnte, von offenem Zugang an einer der vier Seiten bis zu einem völligen Fehlen von Sicherheits-SPS-Integration. Jede der folgenden Änderungen wurde speziell gegen einen oder mehrere dieser Befunde umgesetzt.
Ermittelte Gefährdungen15
Integrierte Sicherheitssysteme5
Eine Gefahrenanalyse der Anlage vor dem Projekt ergab 15 verschiedene Wege, auf denen Personal gefährlichen Bewegungen ausgesetzt werden konnte.
Kurz gesagt, die Anlage setzte Personal aus
Unkontrollierte Roboter- & Rollenbewegung
Unerwartete oder fortgesetzte Bewegung des Roboterarms, Greifers und Rollenförderers konnte Personal, das in oder nahe der Zelle arbeitet, treffen, einklemmen oder quetschen.
Offener Zugang von vier Seiten
Die Palettenzugangspunkte 1A, 1B, 2A und 2B waren nicht sicherheitskontrolliert, sodass Personal — oder eine auf der Palette mitfahrende Person — den Gefahrenbereich von jeder Seite betreten konnte.
Unvollständige Sicherheitskontrolle
Ohne Anwesenheitserkennung, Verriegelung oder zugänglichen Not-Aus konnte ein Gefahrenzustand unentdeckt bleiben, und ein sicherer Stopp war nicht garantiert.
Alle 15 Gefährdungen im Detail
Der Roboterarm bewegt sich während Pick-and-Place-Vorgängen mit hoher Geschwindigkeit. Unerwartete oder unkontrollierte Bewegung kann schwere Stoß-, Kollisions- oder Quetschverletzungen verursachen.
Die Roboterzelle hatte vier Zugangspunkte: 1A, 1B, 2A und 2B. Personal konnte möglicherweise während des Maschinenbetriebs den gefährlichen Roboterbetriebsbereich betreten.
Während der Palettenbe- und -entladung konnte Personal zwischen die Rollenförderabschnitte eintreten. Dies konnte zu Einklemmen, Quetschen oder schweren Verletzungen führen.
Eine Person konnte auf der Palette sitzen oder stehen und zusammen mit der Palette in die Roboterzelle eintreten. Dies konnte die Person direkt dem beweglichen Roboter aussetzen.
Eine Person in der Zelle konnte vom Roboterarm, Greifer oder anderen beweglichen Mechanismen getroffen werden. Dies konnte zu schweren Stoß-, Quetsch- oder tödlichen Verletzungen führen.
Bewegliche Rollen und Fördermechanismen konnten Einklemm-, Quetsch- und Klemmstellengefahren schaffen. Hände, Füße oder andere Körperteile konnten zwischen beweglichen Komponenten eingeklemmt werden.
Die Zugangspunkte 1A, 1B, 2A und 2B waren nicht angemessen sicherheitskontrolliert. Personal konnte sich von jeder dieser Seiten dem Gefahrenbereich nähern oder ihn betreten.
An den erforderlichen Zugangsstellen waren keine angemessenen Not-Aus-Vorrichtungen vorhanden. Im Notfall konnte das Stoppen von Roboter und Förderer daher verzögert werden.
Die Zugangspunkte waren nicht vollständig mit dem Robotersicherheitskreis verriegelt. Der Roboter konnte möglicherweise weiterarbeiten, während ein Zugangspunkt offen war.
Im Gefahrenbereich war keine angemessene Personalanwesenheitserkennung verfügbar. Eine Person konnte in der Zelle verbleiben, ohne vor dem Roboterbetrieb erkannt zu werden.
Der Roboter oder Förderer konnte nach einem Reset, einer Stromwiederherstellung oder einem Steuerbefehl unerwartet starten. Dies konnte zu plötzlicher Bewegung und schweren Verletzungen führen.
Klemm- und Quetschstellen bestanden um Roboter, Greifer, Palette, Rollen, Vorrichtungen und mechanische Komponenten. Personal konnte Hand-, Bein- oder Körperverletzungen erleiden.
Der Roboter konnte seinen automatischen Pick-and-Place-Zyklus fortsetzen, während sich eine Person im Gefahrenbereich befand. Dies schuf ein erhebliches Risiko von Kollision, Einklemmen oder Quetschen.
Manueller Eingriff, Fehlersuche oder Wartung in der Zelle konnte Personal unerwarteter Maschinenbewegung aussetzen. Sichere Isolierung und kontrollierter Zugang waren nicht angemessen integriert.
Die Zelle hatte keine vollständige Sicherheitsintegration, die Schutz, Zugangskontrolle, Not-Aus, Verriegelung und Personalschutz abdeckte. Dies führte zu einem hohen Risiko schwerer oder tödlicher Unfälle.
Insgesamt wurden die Gefahren der H-GLASS Roboterzelle 3 durch die Integration externer Lichtvorhänge und Spiegel um alle vier Palettenzugangsseiten, Paletten-/Rollensicherheitsverriegelung, eine Sicherheits-SPS mit vollständiger Signalrückmeldung und Maschinenkommunikation, Not-Aus- und Türüberwachung sowie Reset- und Wiederanlaufverhinderungslogik behoben — wodurch Personal von jeder Seite der Zelle vom Roboter, der Palette und dem Rollenbetriebsbereich getrennt wird.
Erzählen Sie uns von Ihrer Zelle oder Linie und wir gehen sie genauso durch — Gefährdung für Gefährdung.