Prazamana
Caricamento
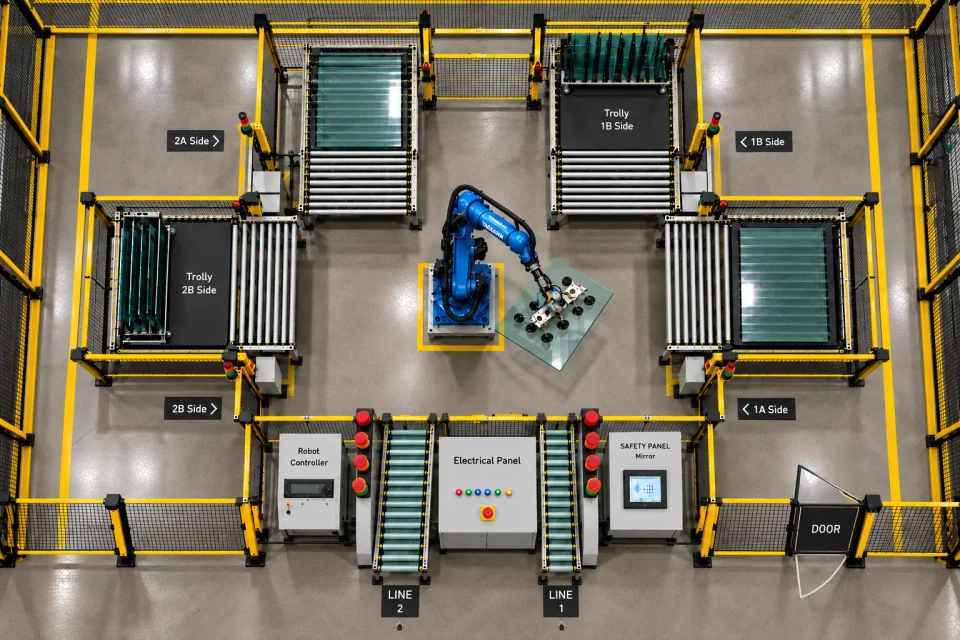
La cella robotizzata 3 H-GLASS aveva quattro punti di accesso pallet apert, nessun confine di sicurezza esterno e nessuna integrazione PLC di sicurezza — lasciando il personale esposto al robot, al pallet e al trasportatore a rulli da qualsiasi lato della cella. Ecco cosa abbiamo trovato — e la soluzione che abbiamo progettato.
La cella abbina un robot che gestisce operazioni di prelievo e posizionamento con movimento di entrata/uscita pallet attraverso quattro punti di accesso — 1A, 1B, 2A e 2B — e un sistema di trasportatore a rulli. Una revisione dei pericoli pre-progetto ha percorso la cella da un capo all'altro e trovato quindici modi distinti in cui una persona poteva essere esposta a movimenti pericolosi, da accesso aperto su uno qualsiasi dei quattro lati a una completa assenza di integrazione PLC di sicurezza. Ogni modifica sotto riportata è stata implementata specificamente in risposta a uno o più di questi riscontri.
Pericoli identificati15
Sistemi di sicurezza integrati5
Un'analisi dei pericoli dell'impianto prima del progetto ha individuato 15 modi distinti in cui il personale poteva essere esposto a movimenti pericolosi.
In breve, l'impianto esponeva il personale a
Movimento incontrollato di robot & rulli
Un movimento inatteso o continuo del braccio robotico, del gripper e del trasportatore a rulli poteva colpire, intrappolare o schiacciare il personale che lavora all'interno o vicino alla cella.
Accesso aperto da quattro lati
I punti di accesso pallet 1A, 1B, 2A e 2B non erano controllati dal punto di vista della sicurezza, consentendo al personale — o a una persona che cavalca il pallet stesso — di entrare nell'area pericolosa da qualsiasi lato.
Controllo di sicurezza incompleto
Senza rilevamento della presenza, interblocco o arresto d'emergenza accessibile, una condizione pericolosa poteva passare inosservata e un arresto sicuro non poteva essere garantito.
Tutti i 15 pericoli nel dettaglio
Il braccio robotico si muove ad alta velocità durante le operazioni di prelievo e posizionamento. Un movimento inatteso o incontrollato può causare gravi lesioni da impatto, collisione o schiacciamento.
La cella robotizzata aveva quattro punti di accesso: 1A, 1B, 2A e 2B. Il personale poteva potenzialmente entrare nell'area operativa pericolosa del robot durante il funzionamento della macchina.
Durante il carico e lo scarico del pallet, il personale poteva entrare tra le sezioni del trasportatore a rulli. Ciò poteva causare intrappolamento, schiacciamento o lesioni gravi.
Una persona poteva sedersi o stare in piedi sul pallet ed entrare nella cella robotizzata insieme al pallet. Ciò poteva esporre la persona direttamente al robot in movimento.
Una persona all'interno della cella poteva essere colpita dal braccio robotico, dal gripper o da altri meccanismi mobili. Ciò poteva causare un grave impatto, schiacciamento o lesione fatale.
I rulli in movimento e i meccanismi del trasportatore potevano creare pericoli di intrappolamento, schiacciamento e punti di pizzicamento. Mani, piedi o altre parti del corpo potevano rimanere incastrati tra componenti in movimento.
I punti di accesso 1A, 1B, 2A e 2B non erano adeguatamente controllati dal punto di vista della sicurezza. Il personale poteva avvicinarsi o entrare nella zona pericolosa da qualsiasi di questi lati.
I dispositivi di arresto d'emergenza non erano adeguatamente forniti nelle posizioni di accesso richieste. In caso di emergenza, l'arresto del robot e del trasportatore poteva quindi essere ritardato.
I punti di accesso non erano completamente interbloccati con il circuito di sicurezza del robot. Il robot poteva potenzialmente continuare a funzionare mentre un punto di accesso era aperto.
Un adeguato rilevamento della presenza del personale non era disponibile all'interno dell'area pericolosa. Una persona poteva rimanere all'interno della cella senza essere rilevata prima del funzionamento del robot.
Il robot o il trasportatore potevano avviarsi inaspettatamente dopo un ripristino, un ripristino dell'alimentazione o un comando di controllo. Ciò poteva causare un movimento improvviso e una lesione grave.
Punti di pizzicamento e schiacciamento esistevano attorno al robot, al gripper, al pallet, ai rulli, alle attrezzature e ai componenti meccanici. Il personale poteva subire lesioni a mani, gambe o corpo.
Il robot poteva continuare il suo ciclo automatico di prelievo e posizionamento mentre una persona si trovava all'interno dell'area pericolosa. Ciò creava un rischio significativo di collisione, intrappolamento o schiacciamento.
L'intervento manuale, la risoluzione dei problemi o la manutenzione all'interno della cella potevano esporre il personale a movimenti inattesi della macchina. L'isolamento sicuro e l'accesso controllato non erano adeguatamente integrati.
La cella non aveva un'integrazione di sicurezza completa che coprisse protezione, controllo degli accessi, arresti d'emergenza, interblocco e protezione del personale. Ciò ha comportato un alto rischio di incidenti gravi o fatali.
Nel complesso, i pericoli della cella robotizzata 3 H-GLASS sono stati affrontati integrando barriere fotoelettriche esterne e specchi attorno a tutti i quattro lati di accesso pallet, interblocco di sicurezza pallet/rulli, un PLC di sicurezza con feedback completo del segnale e comunicazione macchina, monitoraggio arresto d'emergenza e porta, e logica di ripristino e prevenzione del riavvio — separando il personale dal robot, dal pallet e dall'area operativa dei rulli su ogni lato della cella.
Parlateci della vostra cella o linea e la analizzeremo allo stesso modo — pericolo per pericolo.