Prazamana
Caricamento
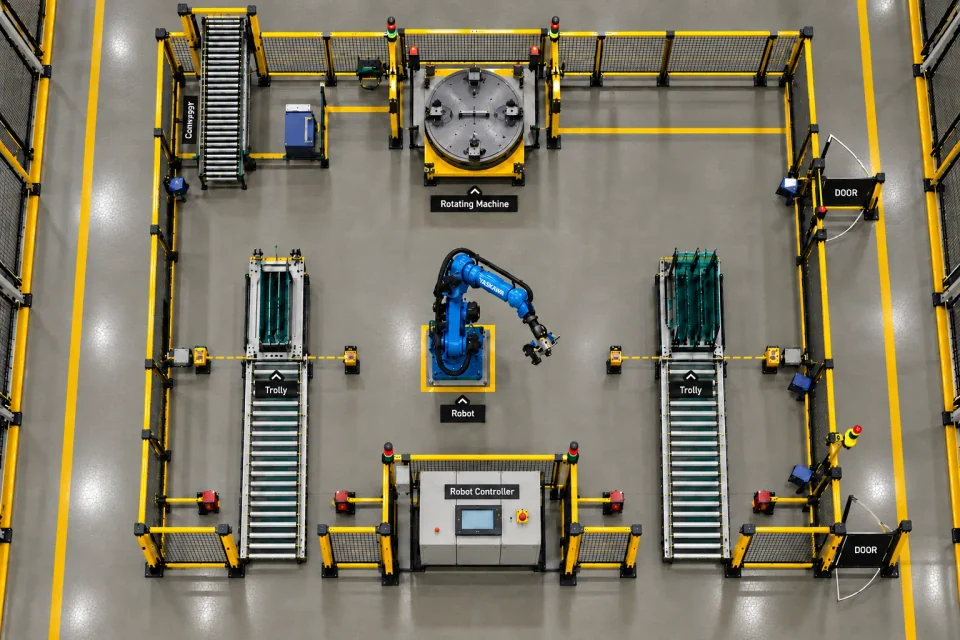
Una cella robotizzata di sfilamento e imballaggio presentava diversi modi in cui il personale poteva essere esposto al movimento del robot, a un albero di imballaggio rotante e ad accessi non autorizzati — inclusa una barriera fotoelettrica che non arrestava la macchina quando interrotta. Ecco cosa abbiamo trovato — e la soluzione che abbiamo progettato.
La cella abbina un robot che gestisce il prelievo e posizionamento dello sfilamento in due punti di ingresso carrello — 1A e 1B — con una stazione di imballaggio a braccio rotante. Una revisione dei pericoli pre-progetto ha percorso la cella da un capo all'altro e trovato sei modi distinti in cui una persona poteva essere esposta a movimenti pericolosi, da un semplice accesso non autorizzato a una barriera fotoelettrica che non riusciva a fermare la macchina quando interrotta. Ogni modifica sotto riportata è stata implementata specificamente in risposta a uno o più di questi riscontri.
Pericoli identificati6
Sistemi di sicurezza integrati5
Un'analisi dei pericoli dell'impianto prima del progetto ha individuato 6 modi distinti in cui il personale poteva essere esposto a movimenti pericolosi.
In breve, l'impianto esponeva il personale a
Movimento del braccio robotico
Un movimento inatteso o incontrollato del braccio robotico può causare gravi lesioni da impatto o schiacciamento al personale che entra nell'area pericolosa.
Pericolo della barriera fotoelettrica
Un posizionamento errato o un'altezza insufficiente della barriera fotoelettrica può consentire al personale di strisciare sotto o eludere la zona di rilevamento.
Accesso durante il funzionamento automatico
L'accesso non autorizzato o incontrollato alla cella robotizzata durante il funzionamento automatico può esporre il personale a molteplici pericoli meccanici e di schiacciamento.
Tutti i 6 pericoli nel dettaglio
Una persona poteva entrare nella cella robotizzata insieme o dietro il carrello mentre il robot era in funzione, creando un rischio di lesioni gravi.
Un pericolo di accesso simile è stato identificato sul lato 2, dove una persona poteva entrare nell'area operativa del robot durante il movimento del carrello.
Durante la manutenzione o la rimozione dello sfilamento, una persona poteva rimanere all'interno della cella mentre un altro operatore chiude la porta, ripristina il sistema di sicurezza e avvia la modalità Auto — rischiando un movimento inatteso del robot e un grave o fatale incidente.
Durante l'operazione di prelievo e posizionamento dello sfilamento, il personale poteva essere esposto al movimento del robot e all'albero rotante, creando un pericolo di collisione o schiacciamento.
Durante il processo di imballaggio, l'albero rotante con il rullo di imballaggio poteva venire a contatto con il viso o la testa dell'operatore, creando un grave pericolo di urto o impigliamento.
La barriera fotoelettrica era installata per la protezione dell'operatore; tuttavia, la macchina non si arrestava quando la barriera fotoelettrica veniva interrotta — un guasto critico della funzione di sicurezza.
Nel complesso, i pericoli identificati della cella robotizzata sono stati affrontati attraverso barriere fotoelettriche, sensori radar, recinzione, logica PLC di sicurezza, STO del variatore, logica di muting, logica di ripristino e prevenzione del riavvio.
Parlateci della vostra cella o linea e la analizzeremo allo stesso modo — pericolo per pericolo.