Prazamana
Laden
H-GLASS Robotcel 3 had vier open palettoegangspunten, geen externe veiligheidsgrens en geen integratie van een veiligheids-PLC — waardoor personeel vanaf elke zijde van de cel werd blootgesteld aan de robot, de pallet en de rollenbaan. Dit is wat we vonden — en de oplossing die we ontwikkelden.
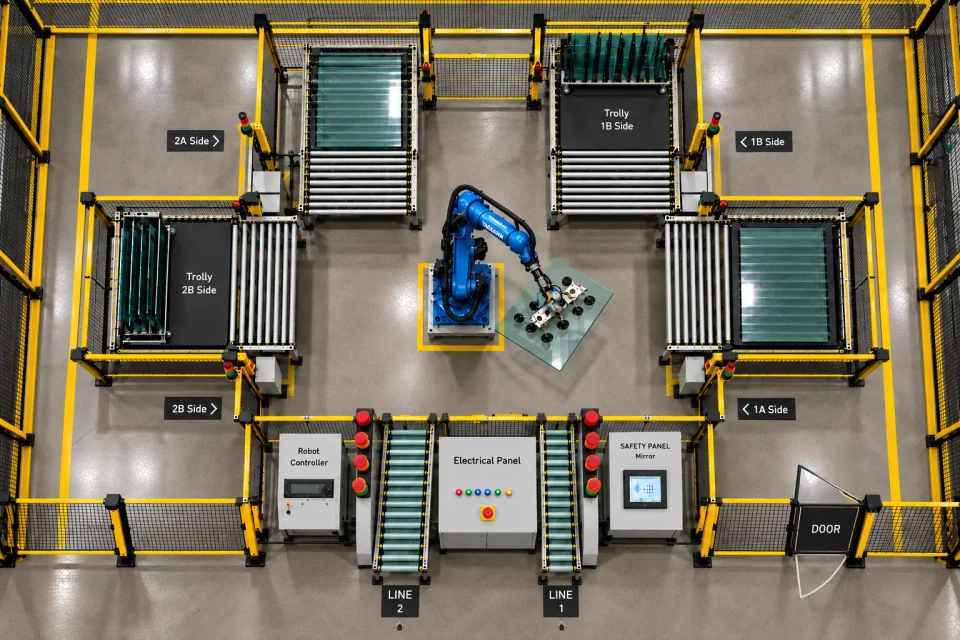
De cel combineert een robot die pick-and-placebewerkingen afhandelt met pallet-in/uit-beweging over vier toegangspunten — 1A, 1B, 2A en 2B — en een rollenbaansysteem. Een gevarenbeoordeling voorafgaand aan het project doorliep de cel van begin tot eind en vond vijftien verschillende manieren waarop een persoon aan gevaarlijke beweging kon worden blootgesteld, van open toegang aan een van de vier zijden tot een volledige afwezigheid van integratie van een veiligheids-PLC. Elke wijziging hieronder werd specifiek uitgevoerd tegen een of meer van deze bevindingen.
Geïdentificeerde gevaren15
Geïntegreerde veiligheidssystemen5
Een gevarenanalyse van de cel vóór het project vond 15 afzonderlijke manieren waarop personeel aan gevaarlijke bewegingen kon worden blootgesteld.
Kortom, de cel stelde personeel bloot aan
Ongecontroleerde robot- & rollenbeweging
Onverwachte of voortgezette beweging van de robotarm, grijper en rollenbaan kon personeel dat in of nabij de cel werkt, raken, vastzetten of beknellen.
Open toegang vanaf vier zijden
De pallettoegangspunten 1A, 1B, 2A en 2B waren niet veiligheidsgecontroleerd, waardoor personeel — of een persoon die op de pallet zelf meereed — het gevarengebied vanaf elke zijde kon binnengaan.
Incomplete veiligheidscontrole
Zonder aanwezigheidsdetectie, vergrendeling of toegankelijke noodstop kon een gevaarlijke toestand onopgemerkt blijven en kon een veilige stop niet worden gegarandeerd.
Alle 15 gevaren in detail
De robotarm beweegt met hoge snelheid tijdens pick-and-placebewerkingen. Onverwachte of ongecontroleerde beweging kan ernstig stoot-, botsings- of knelletsel veroorzaken.
De robotcel had vier toegangspunten: 1A, 1B, 2A en 2B. Personeel kon mogelijk het gevaarlijke robotwerkgebied binnengaan tijdens machinebediening.
Tijdens het laden en lossen van pallets kon personeel tussen de rollenbaansecties binnenkomen. Dit kon leiden tot vastraken, beknelling of ernstig letsel.
Een persoon kon op de pallet zitten of staan en samen met de pallet de robotcel binnengaan. Dit kon de persoon direct blootstellen aan de bewegende robot.
Een persoon binnen de cel kon worden geraakt door de robotarm, grijper of andere bewegende mechanismen. Dit kon leiden tot ernstig stoot-, knel- of fataal letsel.
Bewegende rollen en transportmechanismen konden vastraak-, knel- en knijpgevaren creëren. Handen, voeten of andere lichaamsdelen konden vast komen te zitten tussen bewegende onderdelen.
De toegangspunten 1A, 1B, 2A en 2B waren niet adequaat veiligheidsgecontroleerd. Personeel kon het gevarengebied vanaf elke van deze zijden naderen of binnengaan.
Noodstopvoorzieningen waren niet adequaat aanwezig op de vereiste toegangslocaties. In een noodgeval kon het stoppen van de robot en de transportband daardoor worden vertraagd.
De toegangspunten waren niet volledig vergrendeld met het robotveiligheidscircuit. De robot kon mogelijk blijven werken terwijl een toegangspunt open was.
Er was geen adequate detectie van personeelsaanwezigheid beschikbaar binnen het gevarengebied. Een persoon kon binnen de cel blijven zonder te worden gedetecteerd voordat de robot in werking trad.
De robot of transportband kon onverwacht starten na een reset, stroomherstel of een besturingscommando. Dit kon resulteren in plotselinge beweging en ernstig letsel.
Knel- en beknellingspunten bestonden rond de robot, grijper, pallet, rollen, hulpstukken en mechanische onderdelen. Personeel kon hand-, been- of lichaamsletsel oplopen.
De robot kon zijn automatische pick-and-placecyclus voortzetten terwijl een persoon zich binnen het gevarengebied bevond. Dit creëerde een significant risico op botsing, vastraken of beknelling.
Handmatige interventie, probleemoplossing of onderhoud binnen de cel kon personeel blootstellen aan onverwachte machinebeweging. Veilige isolatie en gecontroleerde toegang waren niet adequaat geïntegreerd.
De cel had geen volledige veiligheidsintegratie die beveiliging, toegangscontrole, noodstops, vergrendeling en personeelsbescherming omvatte. Dit resulteerde in een hoog risico op ernstige of fatale ongevallen.
Over het geheel genomen werden de gevaren van H-GLASS Robotcel 3 aangepakt door externe lichtschermen en spiegels te integreren rond alle vier de pallettoegangszijden, pallet-/rollenveiligheidsvergrendeling, een veiligheids-PLC met volledige signaalterugkoppeling en machinecommunicatie, noodstop- en deurbewaking, en reset- en herstartpreventielogica — waardoor personeel aan elke zijde van de cel wordt gescheiden van de robot, de pallet en het rollenwerkgebied.
Vertel ons over uw cel of lijn en we lopen er op dezelfde manier doorheen — gevaar per gevaar.